CNC夹具爪:无人机/无人飞行器应用加工及公差
如果你设计一架需要抓取物品的无人机,你真正信赖的部件就是机械臂。机身可以外观良好,飞行控制器可以完好,摄像头也可以惊艳无比——但只要机械臂哪怕松动了零点几毫米,有效载荷就会掉落,任务失败,而你还得向客户解释设备丢失的原因。机械臂可不是那种装上去就万事大吉的支架。它是你昂贵的有效载荷与地面之间唯一的屏障。
本指南的编写方式更像是工程师向同事讲解,而非产品目录。我们将详细介绍无人机有效载荷上的夹爪实际运作原理,CNC精密加工如何打造出能够在振动和冲击下保持稳固的夹爪,CNC加工对公差的严格要求,不锈钢镜面抛光如何提升夹持力和耐腐蚀性,以及我们观察到的买家最常犯的错误。在正式开工前,我们会与客户详细讨论各种参数和权衡取舍。
无论您是打造一次性检测无人机,还是扩大运输机身项目的规模,规则都一样:根据作业需求选择合适的夹爪材料,在夹持力取决于公差的情况下保持公差,并核对图纸上的所有内容。最终,您将获得一份可以发送给任何工厂(包括我们自己的工厂)的检查清单,并且对一个好的答案应该是什么样子有清晰的认识。
目录
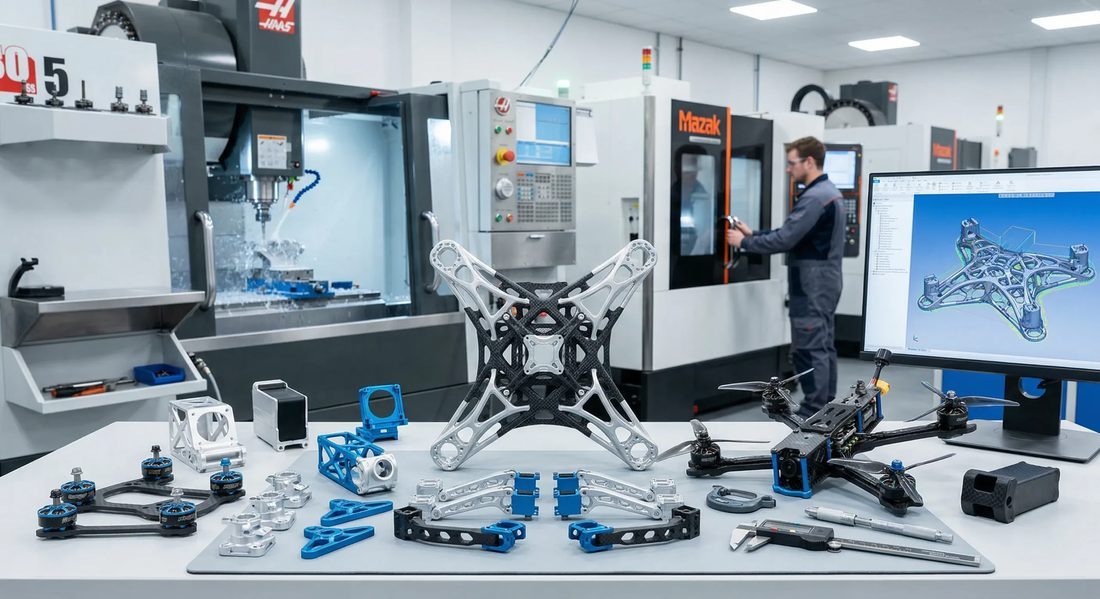
无人机/无人飞行器数控精密零件
为什么机械臂爪决定无人机/无人飞行器数控零件有效载荷的可靠性
颚部是有效载荷链中的最后一个环节,也是最先发生故障的环节。
大多数拾取无人机的故障并不引人注目。它们并非失控飞出或软件故障,而是抓取爪发生蠕动、螺栓圆周磨损,或在潮湿或涂漆表面上失去抓力。当抓取爪是有效载荷的唯一机械接口时,其尺寸和表面性能决定了实际搬运物体的无人机/无人飞行器数控零件的可靠性。
那些无人预料到的故障模式
- 座椅放松:下巴切得不平整,会导致有效载荷旋转不到一度,然后慢慢走开。
- 螺栓圆周处的微动磨损:振动导致紧固件发生微滑,几百次循环后夹持力就会松动。
- 表面滑动:粗糙或受污染的钳口表面摩擦力差,因此必须加大夹紧力,直到有效载荷凹陷为止。
- 腐蚀点蚀:在沿海或潮湿地区飞行时,未经钝化的钢制颚会失去咬合力并卡住驱动装置。
这四点都在图纸设计和加工阶段就已确定,而不是在现场。一个平整、坚硬、清洁且耐腐蚀的卡爪是可选方案——它每次都能正常工作。而一个不符合这些条件的卡爪则会导致程序交付后很长一段时间内都需要返工,并为此支付费用。
我们其余的工作是关于 无人机/无人飞行器数控零件 适用于负载路径连续的机械臂、电机支架和结构框架。夹爪则不同:它是一个不连续的点载荷接口,正因如此,其精度至关重要。
无人机/无人飞行器数控精密零件
无人机有效载荷上的抓钩究竟发挥什么作用
钳口是一个摩擦和几何界面,而不仅仅是一个夹具。
无人机上的机械臂同时完成三项任务。首先,它定位有效载荷:机械臂的定位面和操控人员共同识别物体,确保每次都能将其放置在同一位置。这一点至关重要,因为飞行控制器和所有机载传感器都假定拾取几何形状是固定的。其次,它抓取物体:机械臂表面提供摩擦力和接触面积,将夹紧力转化为保持扭矩。第三,它能够承受各种环境因素的影响:振动、重复操作、温度变化,有时甚至会受到盐雾或灰尘的侵蚀。
定位与抓握——不要混淆二者。
- 夹爪
- 无人机抓取器的可更换或一体式接触元件,用于定位和夹紧有效载荷。
- 定位功能
- 颚板上的导向块、V 形块或基准边缘用于将有效载荷固定在可重复的位置。
- 座椅平坦度
- 接触面的精确度决定了有效载荷是摇晃还是保持稳定。
- 握把扭矩
- 摩擦片在有效载荷滑移前所能抵抗的保持力矩。
定位需要几何形状和平面度,而夹持则需要可控的表面纹理和材料硬度。将二者混淆是常见的错误:设计者为了“更好地夹持”而指定使用超光滑的夹爪,结果摩擦力反而减小,导致过度夹持并压坏有效载荷。正确的做法通常是使用平整坚硬的定位面,并配合特意设计纹理或涂层的夹持区域。
这对买家来说至关重要,因为用于光滑铝制样品盒的同一夹具与用于涂漆、不规则检测目标的夹具,其精度要求截然不同。正确定义作业要求是确保夹具能够牢固夹持的第一步。
CNC精密加工如何制造出能够牢牢夹持物体的夹具
精度是在生产流程中制造的,而不是在检验过程中添加的。
夹爪看起来很简单——一个带凹槽和螺栓孔的小方块——但要用数控机床精密加工一个能固定座圈的夹爪,却是一个需要严格控制的复杂过程,而非简单的切割。它的几何形状很小,定位特征非常精确,而且夹持面的表面状况直接影响着整个加工功能。以下是我们运行夹爪加工程序的方法。
第一阶段 - 材料和粗加工
- 对进货棒材出具钢厂证书,确认合金成分(根据设计要求,不锈钢 303/304/17-4PH、铝合金 7075 或 TC4)。
- 粗加工,进给适中,留下均匀的余料,这样零件就不会产生残余应力,而残余应力之后会松弛。
- 对于 17-4PH 或 TC4,在精加工之前计划进行应力消除或老化处理,以防止装运后夹具发生移动。
- 将零件固定在真正的基准面上,以便后续的每个操作都参考同一个表面。
第二阶段 - 完成并核实数据
- 对所有面进行半精加工,在定位平面和导向平面上留出均匀的薄边。
- 在最后一次加工之前,使用平板或三坐标测量机验证平面度和基准关系。
- 锁定设置,使最终操作在各处去除的量相同——不均匀的切割会导致翘曲。
- 对于不锈钢,按照 ASTM A967 标准进行钝化处理,使最终部件具备防腐蚀性能。
第三阶段——完成、检查和记录
- 用轮廓仪测量目标 Ra 值,而不是用肉眼估计,完成定位面的加工。
- 根据设计对握把贴片进行纹理处理或涂层处理(喷砂、滚花或橡胶粘合嵌件座)。
- 使用三坐标测量机检查关键尺寸,并将读数与图纸进行比对记录。
- 将批次与其材料证书、机器、检验记录和合格证书关联起来。
关键很简单:只有在每个阶段都严格遵守材料和基准,夹具才能牢固地固定。如果一家工厂省略了应力消除或最终验证步骤,那么它交付给你的夹具在出厂后很可能就会松动。所以,一定要查看整个加工过程,而不仅仅是价格。
无人机/无人飞行器数控精密零件
高精度数控加工:确保夹具爪片紧密贴合的公差
把严格的公差用在抓握力至关重要的地方——其他任何地方都不要用。
对夹具爪进行高精度数控加工的关键在于优先顺序,而非某个特定的精度数值。定位平面、有效载荷的导向机构以及螺栓圆的位置才是真正需要高精度加工的要素。外形轮廓和装饰边缘则无需如此。一味追求高精度加工只会大幅增加成本,而对夹具的性能却没有任何提升。
我们按特征保持的典型公差
| 特征 | 典型公差 | 为什么这对夹爪很重要 |
|---|---|---|
| 定位(座椅)面平度 | +/- 0.005 毫米 | 有效载荷直接从这架飞机上读取;这里的岩石稍后会变成滑移。 |
| 导向孔/定位孔 | +/- 0.005 毫米 | 设置有效载荷相对于基准面的位置。 |
| 螺栓圆位置 | +/- 0.02 毫米 | 将颚部牢固地固定到执行器上,不会卡滞。 |
| 总长度/宽度 | +/- 0.05 毫米 | 包络控制;很少对功能至关重要。 |
| 主题形式/互动 | ISO 2/3A | 可重复、可扭矩化地连接到夹爪本体。 |
我们通常将精密夹具关键定位面和孔的精度控制在±0.005毫米以内,并通过三坐标测量机和轮廓仪进行验证,而不是仅仅依赖机床本身的测量结果。这个数值之所以有意义,是因为它经过了测量和记录。
优点
- 可预测的有效载荷座位
- 降低跌落高度并重新抓取废料
- 更容易验证夹爪系统
缺点
- 紧凑型功能需要更多维护成本。
- 并非所有功能都需要它们
- 随着紧急呼叫的增加,CMM检测时间也随之增加。
供应商应给出的正确答案是具体明确:哪些功能严谨,为什么严谨,以及如何逐一进行检验。这种诚实比任何宣传册上关于精度的夸大宣传都更有说服力。
夹爪用不锈钢镜面抛光
修饰脸型是为了凸显下巴的功能,而不是为了美观。
在夹具的夹爪上,表面光洁度是一项功能性要求,体现在两个截然相反的方面。定位面通常需要光滑且坚硬,以确保有效载荷的精准定位;而夹持面则通常需要粗糙或涂覆涂层,以增强其咬合力。当定位面或易腐蚀表面需要同时具备光滑和钝化性能时,不锈钢镜面抛光便成为一种理想的选择。
完成等级及其在下巴上的位置
| 表面处理 | 典型 Ra | 它用于夹爪上。 |
|---|---|---|
| 标准机加工 | 0.8微米 | 下颌体上的非关键结构特征 |
| 精细加工 | 0.4微米 | 装饰边缘、光线参考区域 |
| 8K 镜面 | 0.2微米 | 用于定位有效载荷的定位平面 |
| 喷砂处理的握把贴片 | 1.6-3.2微米 | 提供摩擦力的纹理区域 |
要在不锈钢表面达到真正的镜面效果,需要进行精确的机械加工,然后进行细致的机械或化学找平,最后用轮廓仪进行验证。结合符合 ASTM A967 标准的钝化处理,即可获得光滑、坚硬的表面,以及无人机在潮湿环境或近海飞行所需的耐腐蚀性。
- Ra
- 算术平均粗糙度——数值越低表示表面越光滑。Ra 0.2 微米是我们 8K 镜面的目标值。
- 8K抛光
- 我们获得了 Ra 为 0.2 微米的镜面级表面,其光滑度足以呈现出接近镜面级的反射效果。
- ASTM A967
- 不锈钢钝化的标准——恢复使其耐腐蚀的氧化铬层。
在图纸上标明Ra目标值和钝化要求。“光滑”并非公差;“Ra最大0.2微米,钝化处理符合ASTM A967标准,已验证”才是。无论钳口是不锈钢材质还是混合材料,都适用相同的规范。
无人机/无人飞行器数控精密零件
定制数控零件:无人机机械臂夹爪设计
好的机械臂是为无人机设计的,而不是从产品目录中移植过来的。
由于机械臂末端的夹爪位于无人机机械臂的末端,需要承受振动、质量和驱动力的影响,因此,将其视为真正的定制数控零件问题——几何形状、材料和公差都需根据无人机的具体情况来选择——才能确保其坚固耐用。如果直接复制台钳的夹爪,则会过重、难以驱动,或者其夹持几何形状根本不适合空中拾取。
颌体材料选择
| 材料 | 大量的 | 抓握力/耐用性 | 更适用于无人机下颚 |
|---|---|---|---|
| 7075-T6铝合金 | 最低 | 很好,阳极氧化处理以增加耐磨性 | 轻型武器,以质量为主导 |
| 303/304不锈钢 | 中等的 | 优异的防腐蚀性能 | 沿海、潮湿或食品附近有效载荷 |
| 17-4PH不锈钢 | 中高 | 适宜硬度,可经时效硬化 | 高循环、高强度使用夹具 |
| TC4钛合金 | 高的 | 良好,轻巧而有力 | 对腐蚀要求严格、强度受限的设计 |
保持下颚可靠性的设计规则
- 对称的壁截面,使颚部在驱动载荷下均匀冷却和释放应力。
- 过渡处采用较大的半径,以避免螺栓圆周处出现应力裂纹。
- 明确标明基准面,定位平面参照单一真实基准。
- 精心设计的握把贴片——纹理贴片或嵌片式贴片——并非指望光滑的钢材能起到防滑作用。
- 下颚的质量保持较低,这样就不会增加手臂的惯性,从而缩短飞行时间。
简短的按需设计流程
- 请提供图纸、有效载荷质量、驱动力以及环境(潮湿?沿海?多尘?)。
- 我们会返回一份 DFM 说明:哪些功能需要详细的标注,哪些功能是多余的。
- 根据质量、腐蚀和循环寿命预算确定材料。
- 先制作原型,测量热装后的颚部尺寸,然后锁定生产流程。
无人机的设计也是成本成败的关键所在。一个能够兼顾质量、驱动和防腐蚀性能的精密制造部件,远比一个笨重的仿制品在每次起飞时都与机身对抗要便宜得多。
夹爪与软垫:材料和抓握力对比
选择很少是关于哪个“更好”,而是关于你选择了什么。
叉形夹具买家最常面临的选择是:机械加工的夹爪还是柔软的硅胶或聚氨酯垫。软垫轻柔、贴合性好且价格低廉。机械加工的夹爪则精准、可重复且可追溯。从理论上讲,两者并无优劣之分——正确的选择取决于有效载荷的易碎程度、重复性要求以及夹具需要承受的循环次数。
| 因素 | 机加工夹爪 | 软垫 |
|---|---|---|
| 座椅重复性 | 定位平面精度为±0.005毫米 | 误差在±0.2毫米或更大时,垫片会变形。 |
| 循环寿命 | 10万次以上循环,硬表面 | 数百至数千,降级 |
| 有效载荷保护 | 需要使用带纹理的补丁来防止凹陷 | 对易碎物品天然温和 |
| 大量的 | 按材料分类,低至中等 | 非常低 |
| 可追溯性 | 完整的CMM认证、证书、CoC | 通常没有,模制通用 |
| 适用场景 | 精准、高循环、高价值的有效载荷 | 脆弱、不规则、一次性的抓捕 |
如果选择机加工夹爪,请选择
- 有效载荷非常重要,你不能承受因座椅滑动造成的载荷下降。
- 第 10000 次循环的拾取姿势需要与第 1 次循环的拾取姿势相同。
- 该项目工作量巨大,必须做好记录以进行质量保证。
- 环境潮湿、沿海或多尘,会吞噬柔软的物质。
如果选择柔软的垫子,请选择柔软的垫子。
- 有效载荷易碎、不规则且价值低,因此更换发射垫的成本很低。
- 你需要抓取各种形状的物品,并且需要贴合接触。
- 产量低,循环寿命不是问题。
- 重量是唯一的限制因素,精确的座椅布局无关紧要。
将决策视为可靠性预算,而非材料成本的比较。在预算范围内,总成本最低(包括重新夹持废料和更换垫片的费用)的夹具才是可选方案。我们将帮助您制定预算,而不是默认推荐某个特定选项。
无人机/无人飞行器数控精密零件
无人机/无人飞行器数控零件:夹爪在机身中的安装位置
机颚也是机身部件之一——它在最糟糕的地方增加了重量。
人们很容易把机械臂的夹爪当作有效载荷附件,而忽略了它实际上是悬挂在机械臂末端的、承载重量的无人机/无人飞行器数控加工零件。夹爪增加的质量会增加机械臂的惯性,飞行控制器每毫秒都在与之对抗,从而缩短悬停时间。夹爪必须既精确又轻便,而这两个目标本身就相互矛盾。
颌骨质量最受重视的地方
- 在机械臂的末端——这里每一克重量都会最大程度地增加机械臂的旋转惯性。
- 在转子平面附近——这里的质量变化比机架中心的质量变化更大。
- 对于手臂较长的动物来说,沉重的下颚会将稳定的手臂变成鞭子。
在加工前,我们会与客户一起权衡重量与精度:保持定位和夹持功能的紧密性,但对非功能性钳口主体进行中空或轻量化处理,并选择在满足耐腐蚀性和使用寿命预算的前提下最轻的材料。采用7075铝合金钳口,并在定位面镶嵌不锈钢或TC4合金嵌件,是一种常见的折衷方案,既能保证关键部位的精度,又能减轻其他部位的重量。
因为我们既生产小批量定制产品,也生产大批量产品,所以同样的有据可查的加工流程可以从第一个原型机扩展到生产型机身,而无需重新验证来源——可追溯性和 CMM 规范直接贯穿始终。
在为夹具爪指定高精度数控加工标准时常见的错误
大多数夹具失效问题都是在图纸设计阶段决定的,而不是在生产车间决定的。
- 为了“更好地抓握”,对整个颚部进行了抛光,却意外地消除了有效载荷所需的摩擦力。
- 把真正的 Ra 目标误称为“光滑”,然后在发货后为此争论不休。
- 17-4PH 或 TC4 未进行应力释放,因此下颌在离开建筑物后会移动。
- 为了避免麻烦而收紧每一个环节,结果导致成本和交货时间增加,却没有任何好处。
- 忘记询问如何证明公差——没有三坐标测量机报告的数字只是一厢情愿。
- 忽略沿海或潮湿环境下的腐蚀问题,并指定使用未经钝化的原钢。
- 在不检查击中悬停时间和操控的情况下,在尖端增加下颚质量。
这些问题都不容忽视,而且在采购阶段完全可以避免。负责任的供应商会养成良好的习惯:询问产品环保情况,验证表面处理工艺,核实公差,并坦诚地告知何时镜面抛光过度。
如需了解流程选择的更多背景信息,请参阅我们的 数控精密加工导轨 涵盖我们所服务行业的公差、表面处理和材料权衡,包括其他无人机/无人飞行器数控零件。
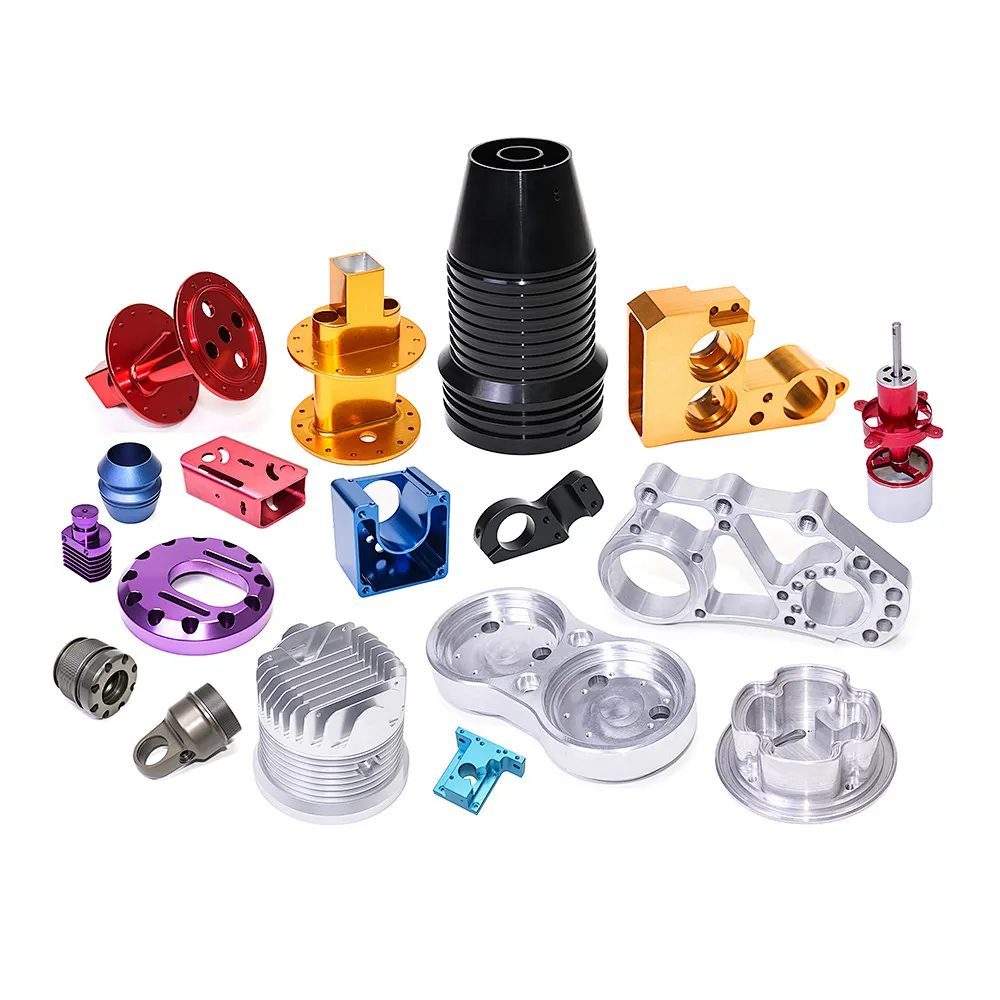
无人机/无人飞行器数控精密零件
定制数控零件采购清单:夹具爪的采购
复制此邮件并发送给您候选名单上的每家店铺。回复能快速帮您筛选出合适的店铺。
- 他们能否出示材料厂证书,确认合金(303/304/17-4PH/7075/TC4)和牌号?
- 他们是对合金进行应力消除或时效硬化处理,还是像切割低碳钢一样切割它们然后听天由命?
- 他们能否设定一个最终目标值(Ra),并使用轮廓仪而不是肉眼来验证定位平面?
- 他们能否通过三坐标测量机报告证明定位特征的精度达到 +/- 0.005 毫米?
- 如果项目位于沿海、潮湿或食品附近地区,他们是否按照 ASTM A967 标准对不锈钢进行钝化处理?
- 他们是否提供首件检验报告、批次追溯证明以及每批产品的合格证书?
- 他们能否在保持抓握精度(这种精度取决于下颚质量)的同时,尽可能降低下颚质量?
- 图纸上是否标明了公差,并且有DFM(面向制造的设计)专家意见说明哪些公差比较重要?
能够通过全部八项审核的供应商非常罕见,值得长期合作。如果供应商在材料认证、应力消除或表面处理验证方面出现问题,就不应该参与精密夹具项目——这些正是防止货物在运输后掉落的关键控制环节。
无人机/无人飞行器数控精密零件
无人机/无人飞行器数控精密零件
无人机/无人飞行器数控精密零件
常见问题:机械爪及无人机/无人飞行器买家问题
答:它是无人机机械臂的接触元件,用于定位和夹紧有效载荷。它将物体固定在一个平坦、坚硬的定位面上,并提供摩擦力,将夹紧力转化为保持扭矩。由于它是与有效载荷唯一的机械接口,其平整度、表面质量和腐蚀性能决定了有效载荷在振动、冲击和反复操作下能否保持稳定。
答:机加工夹具的重复定位精度约为±0.005毫米,可承受10万次以上的循环,且具有完整的可追溯性;而软垫在压缩过程中可能会出现超过0.2毫米的偏差,通常只能使用几百到几千次循环。当有效载荷价值较高、项目批量较大或环境易损软性材料时,应选择机加工夹具。对于易碎、形状不规则、价值较低的一次性抓取任务,则应选择软垫。
答:我们通常将定位面和导向孔的精度控制在±0.005毫米以内,螺栓圆周位置的精度控制在±0.02毫米以内,这些精度均通过三坐标测量机和轮廓仪进行验证,而非估算。非功能性尺寸的精度有意放宽,以控制成本。所有精密标注均附有测量记录。
答:是的。当钳口定位面或易腐蚀表面需要同时具备光滑度和钝化性能时,我们会将其抛光至 Ra 0.2 μm 的镜面 (8K) 效果,并按照 ASTM A967 标准进行钝化处理,以增强耐腐蚀性。抓握面通常保留纹理或涂层以增强咬合力——我们会针对每个表面进行具体处理,而不是盲目地抛光整个钳口。
答:我们已获得 ISO 9001 认证,ISO 13485 正在取证,目前正在申请 IATF 16949 认证,尚未获得认证——对此我们保持透明。这些标准背后的规范(可追溯性、首件检验、统计过程控制、受控过程)正是精密机械爪项目所依赖的,无论相关认证是否已颁发,我们都会始终如一地执行这些规范。
答:是的。我们对新设计进行首件检验,支持小批量定制生产,并能扩展到月产量(全厂超过50万件),同时保持相同的流程文档和批次可追溯性。夹具项目可以从最初的原型阶段发展到量产阶段,而无需重新进行供应商资质认证。
正在为需要实际抓取有效载荷的无人机设计夹爪?请将您的图纸发送给我们,我们将免费提供DFM审查,并给出材料、公差和表面处理方面的建议——无论7075、17-4PH还是TC4才是合适的选择,我们都会给出诚实的工程解答。
索取免费数控加工报价